
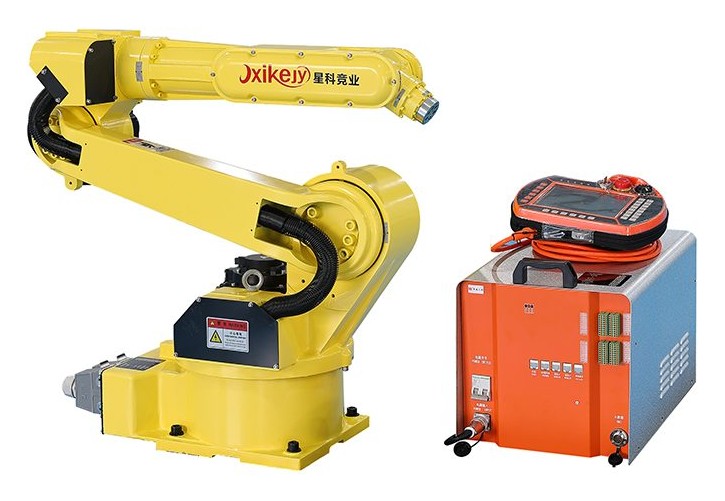
注塑机械手按轴数分三轴、五轴、六轴,按结构分横走式、牛头式、纵走式、框架式、桁架式与旋臂式。三轴适合动作简单的取件摆放,五轴适合需要调整产品姿态或模内动作的工况,牛头式与框架式适合大件和长距离取出,纵走式适合多工位衔接,六轴关节机器人适合与组装、检测、码垛工位柔性衔接。
先给结论:选类型时先回答三个问题——产品多重、取出路径多长、模内是否需要额外动作。三个答案确定了轴数与结构,型号与臂长才有意义。吨位只用于初筛,不决定类型。
一、按轴数分:三轴、五轴、六轴的本质差别
轴数决定机械手能做几个方向的动作,直接对应它能完成什么工艺。三者不是“越多越好”,而是“够用且稳定最好”。
| 类型 | 动作构成 | 典型用途 | 不适合的场景 |
|---|---|---|---|
| 三轴伺服机械手 | 横走、引拔、上下三个直线轴 | 常规取件、多点停放、排列、模内埋入与贴标的简化方案 | 需要翻转或倾斜产品姿态的场合 |
| 五轴伺服机械手 | 三直线轴 + 手腕旋转 + 手腕翻转 | 需要调整产品姿态、复杂模内动作、装箱与定向摆放 | 产品与路径都很简单时,成本偏高 |
| 六轴关节机器人 | 六个旋转关节,空间自由轨迹 | 取件后衔接组装、检测、打磨、码垛等柔性工位 | 只做单一取件动作时,性价比不如三轴 |
| 四轴 SCARA | 水平面内旋转与移动 + 垂直升降 | 小件平面搬运、装配、点胶等轻载高速场景 | 需要大行程跨模取出的注塑工况 |
二、按结构分:横走式、牛头式、纵走式、框架式、桁架式、旋臂式
1. 横走式机械手
沿注塑机上方横向移动,安装在定模板一侧,是卧式注塑机最通用的结构。优点是适配面广、占地小、安装成熟;限制是横走行程受横梁长度约束,超长取出距离需要加长梁或改用框架式。
2. 牛头式机械手
采用跨模(龙门)结构,横梁跨过整个注塑机上方,因此也常被叫作龙门式机械手,适合较大产品与较长取出距离,也便于一托二、一托多工位布局。选型时要重点核对车间净高与立柱位置。
3. 纵走式机械手
沿注塑机纵向(前后方向)行走,适合纵向空间受限或需要跨工位衔接的产线,可扩展为五六轴动作,常见于多台设备连线场景。
4. 框架式机械手
以落地框架承载横梁,刚性与行程都优于常规横走式,适合大模板、长行程与重载取件。全齿条传动的框架机型在长行程下仍能保持定位稳定。
5. 桁架式机械手
由立柱与横梁组成的门式桁架,可做单引拔或双引拔,适合把多台注塑机或“注塑—装配—包装”工位串成连线,常见于两轴、三轴连线方案。
6. 旋臂式机械手
以旋转臂代替横走梁,结构紧凑、占用空间小,适合小型注塑机与动作简单的取件工位,成本较低。
7. 立式与小型专用结构
立式注塑机配套的小型立式机械手、水杯取出专用机械手等,属于按设备形态或产品形态定制的专用结构,行程与夹具都按单一工况优化。
三、按功能分:取出、埋入、贴标、装箱、搬运、上下料
同一台机械手换夹具与程序,就能承担不同功能。市场上的功能叫法,多数可以映射回上述结构:
- 取出机械手 / 水口取出机械手 / 料头取出机械手:以把产品、水口从模腔取出为核心动作,三轴居多,三板模可加副臂。
- 埋入机械手 / 模内镶件机械手:在合模前把镶件放入模腔,对定位精度与重复精度要求高,通常需要五轴调整姿态。
- 模内贴标机械手:在模内完成标签放置,需要与注塑机程序、顶针与安全门信号联调。
- 装箱机械手 / 搬运机械手 / 上下料机械手:强调多点停放、排列与节拍,常与输送线、装箱机联动。
- 码垛机器人 / 摆盘机器人 / 组装机器人 / 焊接机器人:多由六轴关节机器人承担,属于取件之后的后道工序。
四、常见叫法对照表(覆盖 40 种细分命名)
客户询价时的叫法往往来自不同地区或不同年代,下表按“叫法 → 实际结构”给出对照,便于快速对齐需求。
| 常见叫法 | 实际结构 / 归属 | 说明 |
|---|---|---|
| 塑胶机械手、注塑机械手、注塑机专用机械手 | 横走式为主 | 行业统称,需进一步确认轴数与结构 |
| 横走式机械手、横走式五轴机械手 | 横走式 | 沿注塑机上方横移 |
| 单截式、双截式、三截式机械手 | 横走式的手臂节数 | 节数越多,同样安装空间下取出行程越长 |
| 单载式、双载式、三载式机械手 | 手臂承载组数 | 多载式用于一模多件或产品与水口分别取出 |
| 模走式机械手 | 沿模具方向行走的横走变体 | 常见于“三轴伺服模走式”表述 |
| 牛头式、牛头高速机械手、MBW 牛头高速机械手 | 牛头式(跨模) | 适合大件、长距离取出 |
| 牛头上三轴单立柱 / 箱式 / 双立柱机械手 | 牛头式 + 三轴 | 按立柱与横梁形式细分 |
| 牛头一托二箱式机械手 | 牛头式 + 一托二布局 | 一台机械手服务两台注塑机 |
| 纵走式、纵走式五轴 / 六轴机械手 | 纵走式 | 纵向行走,多工位衔接 |
| 框架式、高速框架式三轴 / 五轴机械手 | 框架式 | 落地框架承载,长行程重载 |
| 全齿条框架五轴伺服机械手 | 框架式 + 齿条传动 | 长行程下保持定位稳定 |
| 桁架式、龙门桁架单引拔 / 双引拔机械手 | 桁架式 | 门式结构,可串多机连线 |
| 两轴 / 三轴连线桁架机械手 | 桁架式 + 连线 | 把多工位串成自动线 |
| 旋臂式、旋臂式桁架式机械手 | 旋臂式 | 结构紧凑,适合小型机 |
| 小型立式机械手 | 立式注塑机配套 | 按立式机形态定制 |
| 水杯取出专用机械手 | 专用取出机型 | 薄壁杯件专用夹具与整列逻辑 |
| 大型注塑机机械手、重载型机械手 | 牛头式 / 框架式 | 按负载与行程强化结构 |
| 机械臂、工业机械臂、工业机械手、工业机器人、工业关节六轴机器人、六轴多关节机器人 | 六轴关节机器人 | 柔性轨迹,可做后道工序 |
| 单臂机械手、双臂机械手 | 按取件手臂数量细分 | 双臂即带副臂,常用于产品与水口分别取出 |
| 双截式机械手 | 横走式手臂节数 | 与三截式对应,节数决定同等空间下的取出行程 |
| 单载式机械手、双载式机械手、三载式机械手 | 按手臂承载组数细分 | 多载式适合一模多件与三板模 |
| 标准横行三轴伺服机械手、标准横行五轴伺服机械手 | 标准行程横走式 | 常规行程配置,适合多数卧式注塑机 |
| C款五轴横走式机械手、C款五轴双截式机械手 | 系列型号命名 | 同一平台下的不同臂型与行程配置 |
| 三轴伺服模走式机械手、五轴三载式全伺服模走式机械手 | 模走式(横走变体) | 沿模具方向行走,多载式配置用于多件取出 |
| 高速框架式三轴伺服机械手、高速框架式五轴伺服机械手、全齿条框架五轴伺服机械手 | 框架式 | 全齿条传动用于长行程下的定位稳定 |
| 牛头上三轴单立柱机械手、牛头上三轴箱式机械手、牛头上三轴双立柱机械手 | 牛头式按立柱形式细分 | 单立柱、箱式、双立柱对应不同跨距与刚性 |
| 纵走式五轴机械手、纵走式六轴机械手 | 纵走式 | 纵向行走并扩展手腕动作 |
| 龙门桁架单引拔机械手、龙门桁架双引拔机械手、两轴连线桁架机械手 | 桁架式 | 单引拔与双引拔按取件方向与节拍选择 |
| 箱式下三轴机械手 | 牛头式箱体结构 + 三轴 | 结构紧凑,适合中型产品 |
| 旋臂机械手、旋臂式桁架式机械手 | 旋臂式 | 旋转臂取件,占地小 |
| MBW牛头高速机械手 | 牛头式高速机型 | 强调节拍的牛头式配置 |
| 六轴伺服机械手、SCARA四轴机器人 | 关节型机器人 | 六轴空间自由轨迹,SCARA 适合平面高速搬运 |
| 码垛机器人、摆盘机器人 | 六轴关节机器人应用形态 | 按后道动作命名,不属于取件结构 |
| AI视觉防护检测系统 | 视觉与安全模块 | 用于取件定位、外观检测与人员防护 |
| 中央供料系统、注塑车间水电气布局 | 辅机与车间工程 | 与机械手配套的原料输送与车间基础工程 |
五、三个常见误区
误区一:轴数越多越好
轴数增加会带来成本、调试时间与维护点位的增加。产品取出方向固定、只需要摆放时,三轴往往比五轴更经济,故障率也更低。
误区二:吨位匹配就能用
吨位只说明锁模力。模板尺寸、哥林柱间距、模具厚度、开模行程与取放高度才决定行程是否够用。吨位匹配但行程不足,是现场最常见的选型失误。
误区三:机械手速度就是节拍
样本上的空载速度不等于生产节拍。实际节拍取决于取出路径长度、拐点数量、冷却时间、开模行程与是否需要模内停留。
六、选型的五步顺序
- 定动作:只取件,还是需要埋入、贴标、翻转、装箱。
- 定轴数:按动作数量与姿态需求,确定三轴、五轴或六轴。
- 定结构:按产品尺寸、取出距离与车间净高,选择横走、牛头、纵走、框架或桁架。
- 定行程与负载:用取出路径逐项核对横走、引拔、上下行程,负载包含产品、夹具与镶件。
- 定夹具与联调:夹具重心影响惯量,模内动作必须与注塑机程序联调。
常见问题
注塑机械手和三轴机械手是一回事吗?
不是。注塑机械手是行业统称,三轴只是其中一种轴数配置。注塑机械手还包括五轴、六轴,结构上又分横走式、牛头式、纵走式、框架式、桁架式与旋臂式。
三轴和五轴机械手怎么选?
产品取出方向固定、只需摆放或排列时选三轴;需要翻转产品姿态、做模内埋入或贴标、或装箱方向复杂时选五轴。判断依据是动作数量,不是价格。
牛头式机械手适合什么产品?
适合体积较大、重量较高或取出距离较长的产品,例如汽车内饰件、家电外壳、周转箱。选型时需核对车间净高、立柱位置与跨模空间。
双截式和三截式机械手有什么区别?
指横走手臂的节数。三截式在相同安装空间下可获得更长的取出行程,适合深腔模具或空间受限的产线;双截式结构更简单,常规工况即可满足。
单载式、双载式、三载式是什么意思?
指手臂的承载组数。双载式、三载式可以在一次循环中分别取出产品或水口,或同时服务多个模腔,适合一模多件与三板模工况。
桁架式机械手和牛头式机械手怎么区分?
牛头式是单台注塑机的跨模取件结构;桁架式由立柱与横梁组成门式框架,更强调把多台设备或多个工位串成连线,常见单引拔、双引拔与连线配置。
六轴机器人能替代注塑机械手吗?
可以覆盖部分取件场景,但速度与成本不占优。更常见的做法是用注塑机械手完成取件,再用六轴机器人衔接组装、检测、码垛等后道工序。
怎么确认自己该用哪种类型?
准备四项信息:注塑机吨位与模板尺寸、模具厚度与开模行程、产品重量与外形、取放位置与目标节拍。工程团队据此可给出 1–2 个可对比的类型方案。
本文由星科竞业工程团队整理,用于建立类型判断框架。具体机型与行程参数需按注塑机、模具、材料与现场条件确认,可致电 138 2558 0612 获取机型对照资料。